
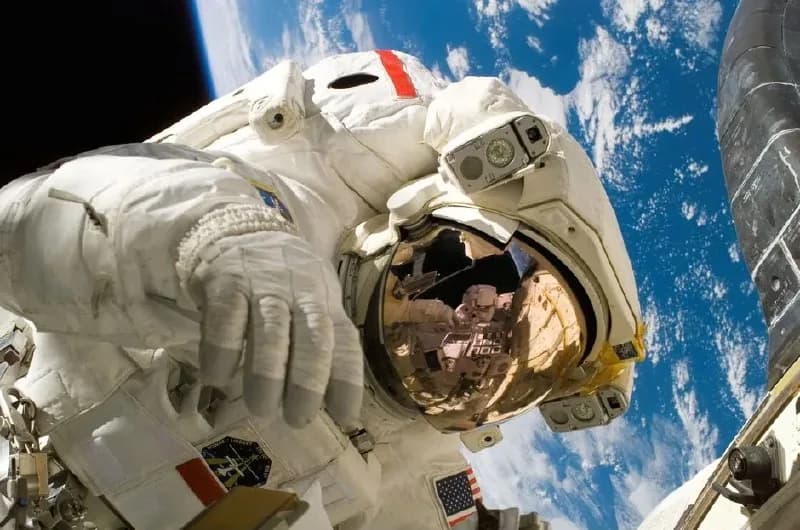
Экипаж Международной космической станции успешно завершил комплексную операцию по техническому обслуживанию роботизированного манипулятора Canadarm2. В ходе семичасового выхода в открытый космос астронавты провели замену изношенных компонентов и калибровку систем управления, что позволило полностью восстановить функциональность ключевого элемента орбитальной инфраструктуры.
Особенности эксплуатации Canadarm2
Манипулятор Canadarm2, длина которого достигает 17 метров, является незаменимым инструментом для обеспечения жизнедеятельности МКС. Этот высокотехнологичный механизм выполняет широкий спектр задач, включая захват прибывающих грузовых кораблей, перемещение тяжелых модулей и поддержку астронавтов во время внекорабельной деятельности. Робот обладает несколькими степенями свободы, что позволяет ему перемещаться по внешней обшивке станции, перехватывая специальные точки захвата, словно гимнаст на перекладине.
Несмотря на высокую надежность конструкции, длительное пребывание в агрессивной среде космического пространства неизбежно приводит к износу подвижных узлов и электронных систем. Радиационное воздействие, экстремальные перепады температур и микрометеориты создают серьезные вызовы для долговечности механизмов. Регулярное обслуживание требует не только сложного оборудования, но и участия высококвалифицированных специалистов, способных проводить ремонтные работы в условиях вакуума и микрогравитации.
Детали проведенной операции
Текущая миссия по техническому обслуживанию была тщательно спланирована инженерами наземных центров управления полетами. Астронавтам предстояло выполнить замену критически важных узлов захвата, которые отвечают за фиксацию полезной нагрузки. Работа в скафандрах сопряжена с высокими физическими нагрузками, так как каждое движение руки в толстых перчатках требует значительных усилий. Координация движений при работе с мелкими деталями в условиях ограниченной видимости и вечного риска повреждения защитного слоя скафандра требует от участников предельной концентрации.
В течение семи с половиной часов специалисты работали над демонтажем старых модулей и установкой новых компонентов. Использование специализированного инструментария позволило минимизировать риски случайного повреждения соседних систем станции. После завершения механических операций были проведены первичные тесты связи и передачи команд с бортового компьютера, которые подтвердили корректность установки всех сменных элементов.
Технологические аспекты дистанционного управления
Роботизированная система Canadarm2 управляется как с помощью удаленных команд с Земли, так и непосредственно с пульта управления внутри модуля «Купол». Сложность обслуживания заключается в необходимости обеспечения совместимости программного обеспечения и аппаратной части. В последние годы системы манипулятора были модернизированы, что позволило расширить возможности дистанционной диагностики. Это позволяет инженерам заранее выявлять потенциальные дефекты, сокращая время, необходимое для экстренных выходов в открытый космос.
Современные алгоритмы управления позволяют манипулятору работать в автоматическом режиме при захвате грузовых кораблей, однако в ситуациях, требующих высокой точности при установке оборудования, участие человека остается приоритетным. Успешный ремонт подтвердил эффективность существующих протоколов взаимодействия между экипажем и наземными специалистами, которые контролируют каждый этап операции в режиме реального времени.
Значение для будущих межпланетных миссий
Опыт, полученный в ходе обслуживания Canadarm2 на МКС, имеет фундаментальное значение для подготовки к пилотируемым полетам на Луну и Марс. В условиях глубокого космоса, где возможности оперативной помощи с Земли будут ограничены из-за задержек сигнала, экипажи должны обладать навыками самостоятельного ремонта сложных робототехнических систем. Отработка подобных операций на орбите Земли является необходимым этапом подготовки к освоению дальнего космоса.
Автономность работы в открытом космосе становится ключевым фактором безопасности. Инженеры рассчитывают, что накопленные данные об износе материалов и эффективности инструментов помогут создать более надежные манипуляторы для будущих лунных станций. Эти системы будут работать в еще более сложных условиях, включая воздействие лунной пыли, которая обладает абразивными свойствами и способна выводить из строя подвижные соединения механизмов.
Текущее состояние инфраструктуры МКС
После успешного завершения работ манипулятор был протестирован в различных режимах эксплуатации. Все системы функционируют штатно, что позволяет продолжать запланированный график научных экспериментов без каких-либо задержек. Успешное выполнение миссии также свидетельствует о высокой готовности экипажа к выполнению задач любой сложности, что критически важно для поддержания работоспособности всей станции в целом.
Научное сообщество выразило удовлетворение результатами операции, так как исправный манипулятор необходим для развертывания новых приборов на внешней платформе станции. В ближайшие месяцы планируется использование Canadarm2 для перемещения нескольких исследовательских модулей, что станет финальной проверкой работоспособности обновленных узлов перед началом длительной серии наблюдений за космическим излучением.
Итог
Успешный ремонт манипулятора Canadarm2 наглядно демонстрирует важность развития технологий обслуживания орбитальных объектов силами экипажа. Стабильная работа робототехники на МКС обеспечивает выполнение научной программы и является необходимым фундаментом для развития технологий, которые в будущем позволят человечеству уверенно чувствовать себя за пределами околоземной орбиты. В 2026 году обеспечение работоспособности станции остается приоритетной задачей для всех участников международного космического партнерства, гарантируя непрерывность исследований во благо мировой науки.


